

Bir AC dişli motorunu robotik sisteme nasıl entegre edebilirim?
May 06, 2026
Bir AC dişli motorunun robotik bir sisteme entegre edilmesi, robotun performansını, verimliliğini ve işlevselliğini önemli ölçüde artırabilecek çok önemli bir adımdır. Bir AC dişli motor tedarikçisi olarak, bu süreçteki karmaşıklıkları anlıyoruz ve size bu süreçte rehberlik etmek için buradayız.
AC Dişli Motorlarının Temellerini Anlamak
Entegrasyon sürecine girmeden önce AC dişli motorunun ne olduğunu anlamak önemlidir. Bir AC dişli motoru, bir AC motoru bir dişli kutusuyla birleştirir. AC motor gücü sağlarken dişli kutusu motorun hızını azaltır ve torkunu artırır. Bu kombinasyon robotun hareketinin daha hassas şekilde kontrol edilmesini sağlar.
Piyasada her birinin kendine has özellikleri ve uygulamaları olan farklı tipte AC dişli motorlar bulunmaktadır. Örneğin,3 FAZLI AC DİŞLİ MOTORyüksek verimliliği ve güç çıkışıyla tanınır. Büyük miktarda tork gerektiren endüstriyel robotik sistemlerde yaygın olarak kullanılır. Öte yandan,Ac Dişli Motoru 30rpmmontaj hatlarında kullanılan robot kollar gibi yavaş ve hassas hareketler gerektiren uygulamalar için ideal olan daha düşük bir hız sunar.İnvertör Görevli Dişli MotoruDaha iyi hız kontrolü ve enerji verimliliği sağlayacak şekilde değişken frekanslı sürücülerle çalışacak şekilde tasarlanmıştır.
Robotik Sisteminizin Gereksinimlerinin Değerlendirilmesi
AC dişli motorunu robotik sisteme entegre etmenin ilk adımı sistemin gereksinimlerini değerlendirmektir. Robotun yük kapasitesi, hız gereksinimleri, tork ihtiyaçları, çalışacağı ortam gibi faktörleri göz önünde bulundurmanız gerekir.
Robotunuzun ağır nesneleri kaldırması gerekiyorsa, yüksek tork çıkışına sahip bir dişli motoruna ihtiyacınız olacaktır. Öte yandan, robotun hızlı ve hassas hareketler yapması gerekiyorsa, yüksek hıza ve iyi ivmeye sahip bir motora ihtiyacınız olacaktır. Ayrıca robot tozlu veya ıslak alan gibi zorlu bir ortamda çalışacaksa bu tür koşullara dayanacak şekilde tasarlanmış bir motor seçmeniz gerekir.
Doğru AC Dişli Motorunun Seçilmesi
Robotik sisteminizin gereksinimlerini değerlendirdikten sonraki adım, doğru AC dişli motorunu seçmektir. Motorun güç değeri, hızı, torku, verimliliği ve boyutu gibi faktörleri göz önünde bulundurmalısınız.
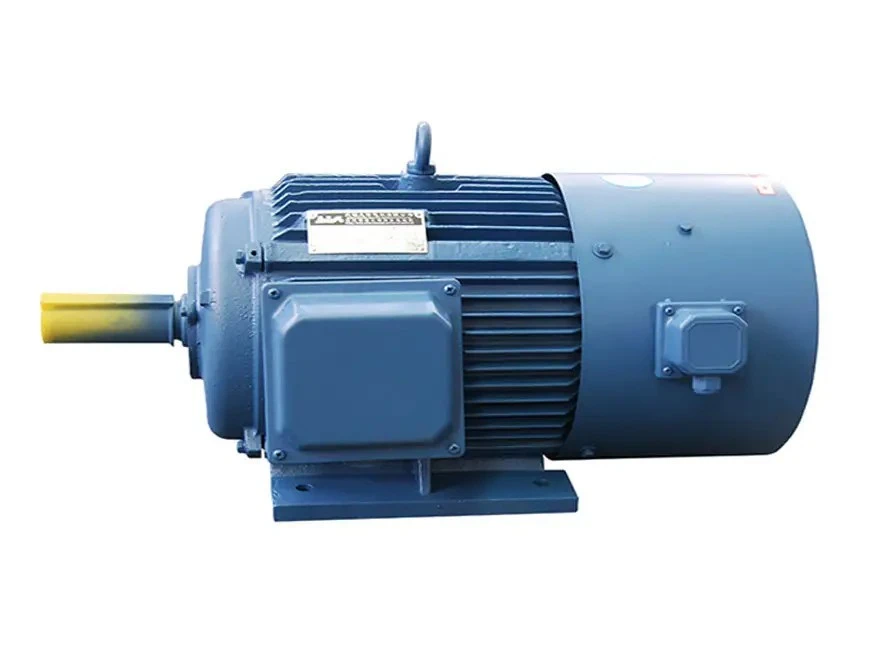
Motorun güç değeri, ne kadar iş yapabileceğini belirler. Robotik sisteminizin gereksinimlerini karşılamaya yetecek güçte bir motor seçmelisiniz. Motorun hızı ve torku da dikkate alınması gereken önemli faktörlerdir. Robotunuzun hareketlerine uygun hız ve torka sahip bir motor seçmelisiniz.
Verimlilik dikkate alınması gereken bir diğer önemli faktördür. Daha verimli bir motor daha az enerji tüketir ve bu da uzun vadede tasarruf etmenizi sağlar. Ek olarak, daha verimli bir motor daha az ısı üreterek motorun ömrünü uzatabilir.
Son olarak motorun boyutunu göz önünde bulundurmalısınız. Robotik sisteminize sığacak kadar küçük ancak gerekli güç ve torku sağlayacak kadar büyük bir motor seçmelisiniz.
AC Dişli Motorunun Montajı
Doğru AC dişli motorunu seçtikten sonraki adım, onu robotik sisteminize monte etmektir. Bakım ve onarım için sabit ve motora kolay erişim sağlayan bir montaj konumu seçmelisiniz.
Motoru monte etmeden önce montaj yüzeyinin temiz ve düz olduğundan emin olmalısınız. Motoru montaj yüzeyine sabitlemek için cıvata ve somun gibi uygun montaj donanımlarını da kullanmalısınız.
Motor monte edildikten sonra güç kaynağına bağlanmalıdır. Güvenli ve güvenilir bir bağlantı sağlamak için uygun kablo ve konnektörleri kullanmalısınız. Ayrıca, herhangi bir elektrik tehlikesinden kaçınmak için, motorun kablo bağlantılarını yaparken üreticinin talimatlarına da uymalısınız.
Şanzımanın Bağlanması
Dişli kutusu AC dişli motor sisteminin önemli bir parçasıdır. Motorun hızını azaltır ve torkunu arttırır, böylece robotun hareketinin daha hassas bir şekilde kontrol edilmesini sağlar.
Redüktörü motora bağlamak için öncelikle redüktörün motorla uyumlu olduğundan emin olmalısınız. Motor milini dişli kutusu giriş miline bağlamak için de uygun kaplin kullanmalısınız. Motorun ve dişli kutusunun düzgün çalışmasını sağlamak için kaplin düzgün şekilde hizalanmalıdır.
Dişli kutusu motora bağlandıktan sonra robotun tahrik sistemine bağlanmalıdır. Gücü dişli kutusundan robotun tekerleklerine, paletlerine veya bağlantı noktalarına aktarmak için uygun kayışları, zincirleri veya dişlileri kullanmalısınız.
AC Dişli Motorunun Programlanması ve Kontrol Edilmesi
AC dişli motorunu monte edip bağladıktan sonraki adım, onu programlamak ve kontrol etmektir. Robotunuzun gereksinimlerine bağlı olarak motoru programlamak ve kontrol etmek için çeşitli programlama dilleri ve kontrol sistemleri kullanabilirsiniz.
Robotunuz basitse motoru programlamak ve kontrol etmek için Arduino veya Raspberry Pi gibi temel bir programlama dili kullanabilirsiniz. Bu programlama dillerinin öğrenilmesi ve kullanılması kolaydır ve motoru kontrol etmek için kullanılabilecek çok çeşitli kitaplıklar ve işlevler sağlarlar.
Robotunuz daha karmaşıksa motoru programlamak ve kontrol etmek için Python veya Java gibi daha gelişmiş bir programlama dili kullanmanız gerekebilir. Bu programlama dilleri, motoru daha hassas bir şekilde kontrol etmek için kullanılabilecek daha gelişmiş özellikler ve işlevler sağlar.
Motoru programlamanın yanı sıra, motorun çalışmasını izlemek ve kontrol etmek için bir kontrol sistemi kullanmanız da gerekir. Motorun hızını, torkunu ve dönüş yönünü izlemek ve kontrol etmek için programlanabilir mantık denetleyicisi (PLC) veya mikro denetleyici gibi çeşitli kontrol sistemlerini kullanabilirsiniz.
Test Etme ve Sorun Giderme
AC dişli motorunu programlayıp kontrol ettikten sonraki adım onu test etmektir. Sorunsuz ve verimli çalıştığından emin olmak için motoru farklı koşullar altında test etmelisiniz.
Test işlemi sırasında motorun hızını, torkunu ve sıcaklığını izlemelisiniz. Ayrıca anormal ses veya titreşim olup olmadığını da kontrol etmelisiniz. Herhangi bir sorun fark ederseniz motoru derhal durdurmalı ve sorunu gidermelisiniz.
AC dişli motorunu robotik sisteme entegre ederken karşılaşabileceğiniz genel sorunlar arasında elektrik sorunları, mekanik sorunlar ve programlama sorunları yer alır. Elektrik sorunları gevşek bağlantılardan, hasarlı kablolardan veya arızalı bileşenlerden kaynaklanabilir. Mekanik sorunlara yanlış hizalanmış dişliler, aşınmış yataklar veya hasarlı miller neden olabilir. Programlama sorunları yanlış programlama kodundan veya kontrol sistemindeki yanlış ayarlardan kaynaklanabilir.
Bu sorunları gidermek için öncelikle elektrik bağlantılarını ve kabloları kontrol etmelisiniz. Ayrıca mekanik bileşenlerde herhangi bir hasar veya aşınma belirtisi olup olmadığını da kontrol etmelisiniz. Sorunu tespit edemiyorsanız profesyonel bir teknisyene danışmanız gerekebilir.
Çözüm
Bir AC dişli motorunun robotik bir sisteme entegre edilmesi, dikkatli planlama, seçim ve kurulum gerektiren karmaşık bir süreçtir. Bu blog yazısında özetlenen adımları takip ederek AC dişli motorunuzun robotik sisteminize doğru bir şekilde entegre edildiğinden ve sorunsuz ve verimli bir şekilde çalıştığından emin olabilirsiniz.
Bir AC dişli motor tedarikçisi olarak, yüksek kaliteli ürünler ve mükemmel müşteri hizmetleri sunmaya kararlıyız. AC dişli motorunu robotik sisteminize entegre etme konusunda herhangi bir sorunuz varsa veya daha fazla yardıma ihtiyacınız varsa lütfen bizimle iletişime geçin. İhtiyaçlarınızı tartışmak ve uygulamanız için en iyi çözümü bulmak üzere sizinle birlikte çalışmayı sabırsızlıkla bekliyoruz.
Referanslar
- "Robotik Mühendisliği: Bütünleşik Bir Yaklaşım", David A. Dornfeld
- Austin Hughes ve Bill Drury tarafından yazılan "Elektrik Motorları ve Sürücüler: Temel Bilgiler, Türler ve Uygulamalar"
- AC dişli motorlar için üretici kılavuzları ve dokümantasyonu.